第5章 编写第一个 Zephyr 设备驱动
前面已经通过 eeprom_read() 追踪了设备对象、驱动接口和初始化过程。现在把这些机制用于一个新驱动:为 K2 定义设备树属性,将驱动加入 Zephyr 构建,再注册设备并通过 Input 子系统上报按下、松开事件。
驱动复用已有的 GPIO 控制器,负责中断和消抖;应用接收事件后翻转 D12、记录按下次数和保持时间。Board 和 GPIO 控制器驱动沿用工程现有支持。
5.1 确定驱动与应用之间的接口
本章使用 Zephyr 已有的 Input 子系统。它规定输入事件的格式,提供驱动上报入口,并把事件分发给应用登记的接收函数。K2 驱动按这套接口报告按下、松开,应用接收事件后决定怎样使用它。
先沿图中的上报方向观察驱动、Input 与应用的关系,再看按键驱动怎样调用已有的 GPIO API。引脚读取和消抖由按键驱动完成,Input 负责传递已经形成的输入事件。

图 5-1 K2 按键驱动、Input 子系统与应用的接口关系。依据 drivers/input/input_dshan_gpio_button.c、zephyr/subsys/input/input.c 和 apps/k2_button/src/main.c 绘制。
应用用 INPUT_CALLBACK_DEFINE() 登记接收函数,驱动用 input_report_key() 上报事件。这两个入口都由 zephyr/include/zephyr/input/input.h 提供。应用与驱动共同遵守 Input 的接口约定,无需在双方之间另外定义一套按键读写函数。
事件使用 Zephyr 的标准结构体 struct input_event 表示,本例约定如下。
| 字段 | 本例的取值 | 应用如何使用 |
|---|---|---|
dev | 自定义按键的设备对象 | 只接收这个设备的事件 |
type | INPUT_EV_KEY | 判断事件属于按键类型 |
code | INPUT_KEY_0 | 区分具体按键 |
value | 按下为 1,松开为 0 | 执行按下或松开的处理 |
sync | true | 表示这一组状态已经上报完整 |
INPUT_KEY_0 是事件编号,与 GPIO 的引脚号无关。一个按键每次只报告一个状态,所以该事件同时设置 sync = true。sync 本身不执行消抖;消抖需要由驱动完成。
在 zephyr/include/zephyr/input/input.h 中,input_report_key() 把按键状态转换为标准事件。它的核心语句是:
return input_report(dev, INPUT_EV_KEY, code, !!value, sync, timeout);
Input 收到事件后,根据事件来源找到接收函数。在 zephyr/subsys/input/input.c 的 input_process() 中可以看到实际分发规则:
	STRUCT_SECTION_FOREACH(input_callback, callback) {
		if (callback->dev == NULL || callback->dev == evt->dev) {
			callback->callback(evt, callback->user_data);
		}
	}
这里遍历应用登记的接收记录。记录中的设备指针与事件的 dev 相同时,Input 才调用对应回调;设备过滤条件为 NULL 时接收所有设备的事件。本例将使用 button_dev 作为过滤条件,只接收自定义 K2 设备的事件。
按键设备仍需由 DEVICE_DT_INST_DEFINE() 关联配置、运行数据和初始化函数,交给 Zephyr 设备模型管理。Input 的事件分发不通过这个设备的 .api 操作表,因此本例注册设备时将 .api 设为 NULL;应用接收函数则由 INPUT_CALLBACK_DEFINE() 单独登记。Input 官方说明
5.2 为应用描述一个输入设备
以下路径均相对于工程根目录。先在编辑器中创建这些目录和文件:
apps/k2_button/
├─ CMakeLists.txt
├─ prj.conf
├─ boards/
│  └─ dshan_ra6m5.overlay
└─ src/
   └─ main.c

dts/bindings/input/
└─ dshan,gpio-button.yaml

drivers/input/
└─ input_dshan_gpio_button.c
应用的 CMakeLists.txt、prj.conf 和 main.c 延续前面两章的组织方式。驱动放在工程根目录的 drivers/input/ 中,供应用选择使用;硬件属性的定义放在 dts/bindings/input/ 中。
5.2.1 用 Binding 定义属性
自定义设备需要 GPIO、按键事件编号和消抖间隔。Binding 用 compatible 匹配节点,声明属性的类型、必填项和默认值;构建系统据此检查节点并生成驱动使用的 C 宏。
新建 dts/bindings/input/dshan,gpio-button.yaml,写入:
# SPDX-License-Identifier: Apache-2.0

description: |
  A single GPIO-backed button that reports standard Zephyr input key events.
  The driver uses edge interrupts and delayed work for software debounce.

compatible: "dshan,gpio-button"

include: base.yaml

properties:
  gpios:
    type: phandle-array
    required: true
    description: GPIO connected to the button.

  zephyr,code:
    type: int
    required: true
    description: Input key code reported when the button changes state.

  debounce-interval-ms:
    type: int
    # 未在节点中填写时采用 30 ms;它是软件消抖参数。
    default: 30
    description: Quiet interval in milliseconds used for software debounce.
phandle-array 可以描述“GPIO 控制器引用+引脚号+标志”。required: true 要求节点必须填写对应属性;base.yaml 引入设备树的通用属性。debounce-interval-ms 的单位是毫秒,默认值 30 是本驱动的软件消抖策略,不是 MCU 的硬件定时参数。
工程的 zephyr/module.yml 已通过 dts_root: . 将根目录加入设备树搜索范围,因此构建系统会查找这里的 Binding。Binding 只定义属性规则,具体设备实例由下面的 overlay 描述。
5.2.2 在 overlay 中实例化设备
先观察原理图中的 K2、P000 和 R42:松开时,R42 将 P000 上拉到电源电压;按下时,K2 将 P000 接地。
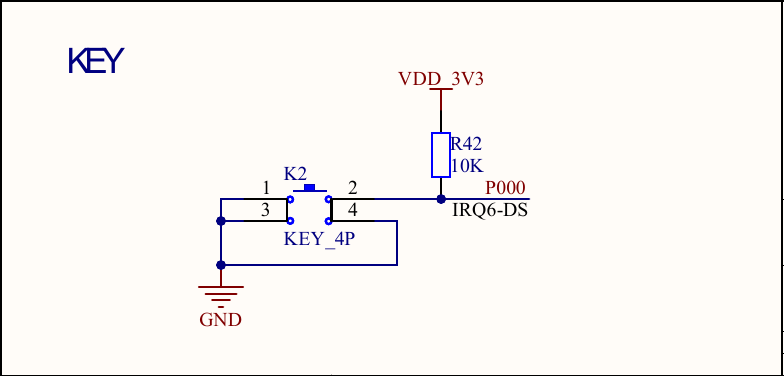
图 5-2 K2 的引脚和有效电平。《RA6M5_v4_20230706》原理图第 3 页 KEY 部分,见完整原理图。
因此按下对应低电平,松开对应高电平;板上已有 10 kΩ 外部上拉,本例不再配置 GPIO 内部上拉。
先查看 boards/dshan/dshan_ra6m5/dshan_ra6m5.dts。Board 已用下面的节点描述 K2:
buttons {
    compatible = "gpio-keys";

    user_button: user-button {
        gpios = <&ioport0 0 GPIO_ACTIVE_LOW>;
        label = "User button K2";
        zephyr,code = <INPUT_KEY_0>;
    };
};
&ioport0 的第 0 个引脚对应 P000,GPIO_ACTIVE_LOW 表示低电平为有效状态。现在给自定义驱动使用同一个引脚,需要在当前应用中禁用原来的 gpio-keys 节点,避免两套驱动同时配置 P000。
新建 apps/k2_button/boards/dshan_ra6m5.overlay,写入:
/* SPDX-License-Identifier: Apache-2.0 */

#include <zephyr/dt-bindings/gpio/gpio.h>
#include <zephyr/dt-bindings/input/input-event-codes.h>

/* 只覆盖当前应用,让 P000 由下面的自定义设备使用。 */
&{/buttons} {
    status = "disabled";
};

/ {
    k2_custom: k2-custom-button {
        compatible = "dshan,gpio-button";
        /* 板上已有外部上拉,按下时 P000 为低电平。 */
        gpios = <&ioport0 0 GPIO_ACTIVE_LOW>;
        zephyr,code = <INPUT_KEY_0>;
        debounce-interval-ms = <30>;
        status = "okay";
    };

    aliases {
        sw0 = &k2_custom;
        k2-button0 = &k2_custom;
    };
};
构建当前应用时,Zephyr 将 boards/dshan_ra6m5.overlay 合并到 Board 设备树。&{/buttons} 按路径修改原节点;sw0 和新增的 k2-button0 都指向新设备,C 代码通过 DT_ALIAS(k2_button0) 引用它。这些覆盖仅用于当前应用的固件,Board 源文件保持不变。
compatible 将节点与 Binding、驱动对应起来。下面按同一颜色追踪一个属性从节点进入 C 结构体的过程。

图 5-3 设备树属性与驱动配置的对应关系。依据本章的 overlay、Binding 和设备注册宏绘制。
例如 zephyr,code 在 C 宏参数中写成 zephyr_code,属性名中的逗号、连字符会转换为下划线。Binding 负责定义和检查属性,稍后注册设备时使用的 DT_INST_PROP() 才把具体值放进配置结构体。
5.3 把驱动加入构建
设备树中存在启用节点,还需要驱动源文件参与编译。这里用 Kconfig 决定是否启用驱动,再由 CMake 根据配置选择 .c 文件;这两步与设备树实例一起决定最终是否产生设备对象。
5.3.1 添加驱动选项和源文件规则
打开 drivers/input/Kconfig,在文件开头的版权注释后添加以下选项,保留其它驱动的配置:
config INPUT_DSHAN_GPIO_BUTTON
    bool "Dshan GPIO button input driver"
    default y
    depends on INPUT
    depends on DT_HAS_DSHAN_GPIO_BUTTON_ENABLED
    select GPIO
    help
      Enable the Dshan GPIO button driver. It handles GPIO interrupts
      and software debounce, then reports standard Zephyr input events.
DT_HAS_DSHAN_GPIO_BUTTON_ENABLED 由设备树生成,表示存在启用的 dshan,gpio-button 节点。它与 INPUT 同时满足时,驱动选项才可启用;在 prj.conf 中写 y 也不能绕过这些依赖。select GPIO 启用驱动所需的 GPIO 支持。
打开 drivers/input/CMakeLists.txt,在已有的 zephyr_library() 后追加一行:
# 驱动选项为 y 时,将本文件编译进 Zephyr 驱动库。
zephyr_library_sources_ifdef(CONFIG_INPUT_DSHAN_GPIO_BUTTON input_dshan_gpio_button.c)
如果该目录尚没有 CMakeLists.txt,先写入一行 zephyr_library(),再加入上面的规则。一个目录只需调用一次 zephyr_library()。
根目录已经具备下表所示入口。核对这些语句即可,不要重复追加。
| 文件 | 已有入口 | 作用 |
|---|---|---|
Kconfig | rsource "drivers/Kconfig" | 读取工程驱动的配置 |
drivers/Kconfig | rsource "input/Kconfig" | 读取输入驱动选项 |
CMakeLists.txt | add_subdirectory(drivers) | 进入工程驱动目录 |
drivers/CMakeLists.txt | add_subdirectory_ifdef(CONFIG_INPUT input) | 启用 Input 时处理输入驱动 |
5.3.2 写应用构建文件
在 apps/k2_button/CMakeLists.txt 中写入:
# SPDX-License-Identifier: Apache-2.0

cmake_minimum_required(VERSION 3.20.0)
find_package(Zephyr REQUIRED HINTS $ENV{ZEPHYR_BASE})
project(k2_button LANGUAGES C)

# 应用只加入自己的代码;驱动由模块的构建规则选择。
target_sources(app PRIVATE src/main.c)
在 apps/k2_button/prj.conf 中写入:
CONFIG_INPUT=y
# 接收回调由 Input 线程执行。
CONFIG_INPUT_MODE_THREAD=y
CONFIG_INPUT_DSHAN_GPIO_BUTTON=y

# 关闭本应用不使用的板载输入设备驱动。
CONFIG_INPUT_IRM_H638=n

CONFIG_LOG=y
CONFIG_LOG_PROCESS_TRIGGER_THRESHOLD=1
CONFIG_BOOT_BANNER=y
CONFIG_MAIN_STACK_SIZE=2048
CONFIG_STACK_SENTINEL=y
CONFIG_INPUT_MODE_THREAD=y 选择由 Input 自带线程分发事件:input_report_key() 提交事件后,应用的接收回调在 Input 线程中执行。它不会为应用创建处理线程;应用自己的处理仍放在 main() 中。日志和栈配置沿用前面的应用。
5.4 注册一个能初始化的设备
先让设备完成 GPIO 配置和就绪检查,再加入事件处理。
5.4.1 保存配置和运行状态
新建 drivers/input/input_dshan_gpio_button.c,先写入头文件、日志模块和两个结构体:
/* SPDX-License-Identifier: Apache-2.0 */

/* 对应设备树中的 compatible = "dshan,gpio-button"。 */
#define DT_DRV_COMPAT dshan_gpio_button

#include <stdint.h>

#include <zephyr/device.h>
#include <zephyr/drivers/gpio.h>
#include <zephyr/input/input.h>
#include <zephyr/kernel.h>
#include <zephyr/logging/log.h>
#include <zephyr/sys/util.h>

LOG_MODULE_REGISTER(input_dshan_gpio_button, CONFIG_INPUT_LOG_LEVEL);

/* 构建时由设备树确定;运行时只读取。 */
struct dshan_gpio_button_config {
    struct gpio_dt_spec gpio;
    uint16_t code;
    uint32_t debounce_interval_ms;
};

/* 运行时保存所属设备和已经确认的按键状态。 */
struct dshan_gpio_button_data {
    const struct device *dev;
    int stable_state;
};
config 由设备树初始化,其中的 gpio_dt_spec 同时保存控制器设备、引脚号和标志。data 归当前按键设备实例所有,后续回调通过 data->dev->config 取得该实例的配置。
这里会用到两个设备对象:data->dev 指向本驱动定义的按键设备,与应用稍后取得的 button_dev 对应;config->gpio.port 指向已有的 ioport0 GPIO 控制器设备。调用 GPIO API 时使用控制器设备,上报 Input 事件时使用按键设备作为事件来源。
5.4.2 编写初始化函数
在两个结构体后追加 dshan_gpio_button_init():
static int dshan_gpio_button_init(const struct device *dev)
{
    const struct dshan_gpio_button_config *config = dev->config;
    struct dshan_gpio_button_data *data = dev->data;
    int ret;

    if (!gpio_is_ready_dt(&config->gpio)) {
        LOG_ERR("Button GPIO controller is not ready");
        return -ENODEV;
    }

    ret = gpio_pin_configure_dt(&config->gpio, GPIO_INPUT);
    if (ret < 0) {
        LOG_ERR("Failed to configure button GPIO: %d", ret);
        return ret;
    }

    ret = gpio_pin_get_dt(&config->gpio);
    if (ret < 0) {
        LOG_ERR("Failed to read initial button state: %d", ret);
        return ret;
    }

    data->dev = dev;
    /* 保存启动时状态,后续只报告状态的变化。 */
    data->stable_state = !!ret;
    return 0;
}
gpio_pin_configure_dt() 合并设备树标志与 GPIO_INPUT,将 P000 配置为输入。gpio_pin_get_dt() 返回的是逻辑状态:本节点指定了 GPIO_ACTIVE_LOW,所以物理低电平读作 1,高电平读作 0。无需在驱动中再手动反相。
Zephyr 保存初始化函数的返回结果,应用随后通过 device_is_ready() 检查;取得设备指针本身不会执行初始化。
5.4.3 为每个启用节点创建设备对象
在初始化函数后、文件末尾追加:
#define DSHAN_GPIO_BUTTON_DEFINE(inst)                                      \
    static struct dshan_gpio_button_data dshan_gpio_button_data_##inst;     \
                                                                          \
    static const struct dshan_gpio_button_config                           \
        dshan_gpio_button_config_##inst = {                                \
        .gpio = GPIO_DT_SPEC_INST_GET(inst, gpios),                         \
        .code = DT_INST_PROP(inst, zephyr_code),                            \
        .debounce_interval_ms = DT_INST_PROP(inst, debounce_interval_ms),   \
    };                                                                    \
                                                                          \
    DEVICE_DT_INST_DEFINE(inst, dshan_gpio_button_init, NULL,               \
                          &dshan_gpio_button_data_##inst,                  \
                          &dshan_gpio_button_config_##inst, POST_KERNEL,   \
                          CONFIG_INPUT_INIT_PRIORITY, NULL);

DT_INST_FOREACH_STATUS_OKAY(DSHAN_GPIO_BUTTON_DEFINE)
宏在构建时为每个启用节点生成 data、config 和设备对象,并记录初始化入口。启动时由 Zephyr 按初始化阶段和优先级调用 dshan_gpio_button_init();应用无需自行调用它。此处完成的是设备定义,应用向 Input 登记接收函数的代码将在 5.6 节加入。
| 写法 | 含义 |
|---|---|
inst | 当前 compatible 下的实例编号,不是 GPIO 编号 |
dshan_gpio_button_data_##inst | 每个实例拥有独立的运行数据 |
GPIO_DT_SPEC_INST_GET() | 获取该实例的 GPIO 配置 |
DT_INST_FOREACH_STATUS_OKAY() | 为当前 compatible 的每个启用实例展开宏 |
POST_KERNEL | 在内核相关设施可用的初始化阶段执行 |
CONFIG_INPUT_INIT_PRIORITY | 决定同一初始化阶段的调用顺序,与线程调度优先级无关 |
最后一个 NULL | 此设备不提供供应用主动调用的 API 函数表 |
DEVICE_DT_INST_DEFINE() 中初始化函数后的第一个 NULL 是电源管理设备指针;最后一个才是驱动 API 指针。两者不能混为一谈。
5.4.4 从应用取得设备
在 apps/k2_button/src/main.c 中写入这个阶段的完整程序:
#include <errno.h>

#include <zephyr/device.h>
#include <zephyr/devicetree.h>
#include <zephyr/logging/log.h>

LOG_MODULE_REGISTER(k2_button_demo, LOG_LEVEL_INF);

#define BUTTON_NODE DT_ALIAS(k2_button0)

static const struct device *const button_dev = DEVICE_DT_GET(BUTTON_NODE);

int main(void)
{
    if (!device_is_ready(button_dev)) {
        LOG_ERR("K2 input device is not ready");
        return -ENODEV;
    }

    LOG_INF("K2 input device is ready: %s", button_dev->name);
    return 0;
}
回到工程根目录的 PowerShell 终端执行:
.\scripts\dev.ps1 build k2_button
本工程脚本会构建 apps/k2_button/,输出位于 build/k2_button/。构建成功后,打开以下文件核对刚刚建立的关系:
| 生成文件 | 检查内容 |
|---|---|
build/k2_button/zephyr/zephyr.dts | buttons 已禁用,k2-custom-button 启用;两个别名指向新节点 |
build/k2_button/zephyr/.config | CONFIG_INPUT_DSHAN_GPIO_BUTTON=y、CONFIG_INPUT_MODE_THREAD=y |
build/k2_button/compile_commands.json | 能找到 input_dshan_gpio_button.c 的编译条目 |
生成的 DTS 中可能用数值表示 INPUT_KEY_0、GPIO_ACTIVE_LOW,应核对展开后的含义,不要求与 overlay 的文字完全一致。
随后按准备课的方法烧录并查看串口。此阶段应出现 K2 input device is ready: 后跟设备名;按键还不会触发应用行为,因为中断和事件发送尚未加入。
5.5 让驱动报告按键变化
消抖使用 Zephyr 的 k_work_delayable:GPIO 中断重新安排延迟工作,工作函数读取 GPIO,只在状态改变时上报事件。
k_work_reschedule() 把工作交给 Zephyr 已有的系统工作队列,驱动无需额外创建线程。该 API 会替换尚未完成的延时;工作到期入队后,由系统工作队列线程执行,实际执行时间受排队和调度影响。延迟工作说明
5.5.1 为回调保存状态
打开 drivers/input/input_dshan_gpio_button.c,将原来的 struct dshan_gpio_button_data 替换为:
struct dshan_gpio_button_data {
    const struct device *dev;
    struct gpio_callback gpio_callback;
    struct k_work_delayable debounce_work;
    int stable_state;
};
每个实例在 data 中保存自己的 GPIO 回调和延迟工作对象,初始化时分别交给 GPIO API 和工作队列 API。
5.5.2 在工作函数中读取并上报
在 dshan_gpio_button_data 定义之后、dshan_gpio_button_init() 之前,插入:
static void dshan_gpio_button_debounce(struct k_work *work)
{
    struct k_work_delayable *dwork = k_work_delayable_from_work(work);
    struct dshan_gpio_button_data *data =
        CONTAINER_OF(dwork, struct dshan_gpio_button_data, debounce_work);
    const struct dshan_gpio_button_config *config = data->dev->config;
    int state;
    int ret;

    /* dt 版本已处理 ACTIVE_LOW,按下时逻辑值为 1。 */
    state = gpio_pin_get_dt(&config->gpio);
    if (state < 0) {
        LOG_ERR("Failed to read button GPIO: %d", state);
        return;
    }

    state = !!state;
    if (state == data->stable_state) {
        return;
    }

    data->stable_state = state;
    /* 一个按键状态构成一组完整事件;队列满时不阻塞工作队列。 */
    ret = input_report_key(data->dev, config->code, state, true, K_NO_WAIT);
    if (ret < 0) {
        LOG_WRN("Failed to report button event: %d", ret);
    }
}
Zephyr 的工作回调参数是 struct k_work *。这里通过 k_work_delayable_from_work() 和 CONTAINER_OF() 找回所属设备的 data,随后使用该设备的配置读 GPIO、上报事件。
读到的状态与 stable_state 相同就返回,因此保持按住时不会反复报告按下。上报使用 K_NO_WAIT:如果 Input 内部队列已满,函数立即返回错误,驱动输出警告;本实现不重试这一条事件。
5.5.3 在中断中重新安排延迟工作
紧接着工作函数,在初始化函数之前插入:
static void dshan_gpio_button_interrupt(const struct device *port,
                                        struct gpio_callback *callback,
                                        gpio_port_pins_t pins)
{
    struct dshan_gpio_button_data *data =
        CONTAINER_OF(callback, struct dshan_gpio_button_data, gpio_callback);
    const struct dshan_gpio_button_config *config = data->dev->config;

    ARG_UNUSED(port);
    ARG_UNUSED(pins);

    /* 每次边沿重设尚未完成的消抖延时,中断中不等待。 */
    (void)k_work_reschedule(&data->debounce_work,
                          K_MSEC(config->debounce_interval_ms));
}
GPIO 回调通过 gpio_callback 找回设备数据;K_MSEC() 将设备树中的毫秒数转换为 Zephyr 超时值。中断只重新安排工作,不在这里等待或上报事件。
若连续边沿发生在 0 ms、4 ms、9 ms,且工作仍在等待到期,30 ms 的延时会依次重新安排到约 30 ms、34 ms、39 ms。实际读取还要等待工作线程执行,所以不能理解为“第一次边沿后固定 30 ms 上报”。若工作已经入队或正在执行,重新安排延时也不会撤回那次执行。
5.5.4 在初始化函数中启用中断
现在两个回调都已经定义。找到 dshan_gpio_button_init() 末尾的:
data->dev = dev;
data->stable_state = !!ret;
return 0;
保留前两行,将最后的 return 0; 替换为以下代码:
    /* 所有回调使用的对象,必须在打开中断之前初始化。 */
    k_work_init_delayable(&data->debounce_work, dshan_gpio_button_debounce);

    gpio_init_callback(&data->gpio_callback, dshan_gpio_button_interrupt,
                       BIT(config->gpio.pin));
    ret = gpio_add_callback(config->gpio.port, &data->gpio_callback);
    if (ret < 0) {
        LOG_ERR("Failed to add button GPIO callback: %d", ret);
        return ret;
    }

    ret = gpio_pin_interrupt_configure_dt(&config->gpio, GPIO_INT_EDGE_BOTH);
    if (ret < 0) {
        LOG_ERR("Failed to configure button interrupt: %d", ret);
        (void)gpio_remove_callback(config->gpio.port, &data->gpio_callback);
        return ret;
    }

    LOG_DBG("%s ready on %s pin %u", dev->name, config->gpio.port->name,
            config->gpio.pin);
    return 0;
BIT(config->gpio.pin) 指定回调关注哪个引脚,GPIO_INT_EDGE_BOTH 同时接收按下和松开对应的边沿。顺序不能交换:先设置 data->dev、初始状态和工作对象,再注册回调,最后启用中断。启用中断失败时,移除已经注册的 GPIO 回调。
驱动文件此时应按以下顺序排列,文件末尾的注册宏保持不变:
头文件、日志模块
config 和 data 结构体
dshan_gpio_button_debounce()
dshan_gpio_button_interrupt()
dshan_gpio_button_init()
DSHAN_GPIO_BUTTON_DEFINE 宏
DT_INST_FOREACH_STATUS_OKAY(...)
再次在工程根目录执行 .\scripts\dev.ps1 build k2_button,确认新加入的回调、工作对象及 GPIO 中断接口能完成编译链接。应用目前仍只检查设备就绪,接下来为它加入事件接收。
5.6 在应用中接收并处理事件
沿下图检查每个回调的执行位置。GPIO 中断、系统工作队列、Input 线程和 main() 之间的交接,分别由工作队列 API、Input 和应用消息队列完成。

图 5-4 当前配置下的事件传递与执行位置。依据驱动、应用及 zephyr/subsys/input/input.c 绘制。
在 zephyr/subsys/input/input.c 中,CONFIG_INPUT_MODE_THREAD 使 input_report() 将事件放入内部的 input_msgq,由 input_thread() 取出并分发。应用另外定义的 button_event_queue 负责将处理转交给 main(),不会改变 Input 回调自身的执行位置。
若选择 Input 同步模式,回调会在上报事件的上下文中执行,本例就是系统工作队列线程。两种模式下,接收回调都应保持简短;耗时处理放到应用自己的执行位置。
5.6.1 定义应用自己的消息
打开 apps/k2_button/src/main.c,将现有头文件区替换为:
#include <errno.h>
#include <stdbool.h>
#include <stdint.h>

#include <zephyr/device.h>
#include <zephyr/devicetree.h>
#include <zephyr/drivers/gpio.h>
#include <zephyr/dt-bindings/input/input-event-codes.h>
#include <zephyr/input/input.h>
#include <zephyr/kernel.h>
#include <zephyr/logging/log.h>
#include <zephyr/sys/atomic.h>
保留 LOG_MODULE_REGISTER()。将其后的 BUTTON_NODE 宏和 button_dev 定义替换为以下内容,暂时保留原来的 main():
#define BUTTON_NODE DT_ALIAS(k2_button0)
#define LED_NODE    DT_ALIAS(led0)

struct button_event {
    int64_t uptime_ms;
    bool pressed;
};

static const struct device *const button_dev = DEVICE_DT_GET(BUTTON_NODE);
static const struct gpio_dt_spec user_led = GPIO_DT_SPEC_GET(LED_NODE, gpios);

/* 每条消息保存一份结构体副本,最多缓存 8 条,缓冲区按 4 字节对齐。 */
K_MSGQ_DEFINE(button_event_queue, sizeof(struct button_event), 8, 4);
static atomic_t dropped_events;
K_MSGQ_DEFINE() 静态定义应用队列,收发时复制完整的 button_event。dropped_events 使用 Zephyr 原子 API,在 Input 线程和主线程之间记录丢失次数。消息队列说明
5.6.2 注册 Input 回调
在 dropped_events 定义之后、main() 之前添加:
static void button_input_callback(struct input_event *event, void *user_data)
{
    struct button_event button_event;

    ARG_UNUSED(user_data);

    if (event->type != INPUT_EV_KEY || event->code != INPUT_KEY_0 || !event->sync) {
        return;
    }

    /* 时间记录在接收事件时,避免主线程稍后处理造成额外计时偏差。 */
    button_event.uptime_ms = k_uptime_get();
    button_event.pressed = event->value != 0;
    if (k_msgq_put(&button_event_queue, &button_event, K_NO_WAIT) < 0) {
        atomic_inc(&dropped_events);
    }
}

INPUT_CALLBACK_DEFINE(button_dev, button_input_callback, NULL);
INPUT_CALLBACK_DEFINE() 在构建时登记设备过滤条件和接收函数,Input 分发事件时调用匹配项;无需在 main() 中另行注册。对照本章已经使用的两个宏,可以分别找到设备初始化和应用事件接收的入口:
| 定义位置与宏 | 构建时保存的内容 | 运行时由谁使用 |
|---|---|---|
驱动中的 DEVICE_DT_INST_DEFINE() | 按键设备对象及其 config、data、初始化入口;本例 .api = NULL | Zephyr 设备模型调用初始化函数,维护就绪状态 |
应用中的 INPUT_CALLBACK_DEFINE() | button_dev 过滤条件、button_input_callback 和用户数据 | Input 匹配事件的 dev,调用应用接收函数 |
回调记录中的 button_dev 与驱动上报时传入的 data->dev 指向同一个按键设备。Input 按这个对象匹配事件,接收函数不存放在设备的 .api 中。接收函数调用 k_uptime_get() 记录的是消抖后事件到达回调的时间,不是 GPIO 边沿时间。
K_NO_WAIT 使回调在应用队列已满时立即返回,避免它等待主线程而阻塞其它 Input 事件的分发。此时增加丢失计数,由主线程统一报告。
5.6.3 让主线程等待并处理消息
将原来的整个 main() 替换为下面的实现:
int main(void)
{
    struct button_event event;
    int64_t pressed_at = -1;
    uint32_t press_count = 0U;
    int ret;

    if (!device_is_ready(button_dev)) {
        LOG_ERR("K2 input device is not ready");
        return -ENODEV;
    }

    if (!gpio_is_ready_dt(&user_led)) {
        LOG_ERR("User LED GPIO is not ready");
        return -ENODEV;
    }

    ret = gpio_pin_configure_dt(&user_led, GPIO_OUTPUT_INACTIVE);
    if (ret < 0) {
        LOG_ERR("Failed to configure user LED: %d", ret);
        return ret;
    }

    LOG_INF("Dshan RA6M5 K2 custom-driver demo");
    LOG_INF("Device: %s; press K2 to toggle D12", button_dev->name);

    while (true) {
        atomic_val_t dropped;

        /* 队列为空时阻塞等待,主线程不轮询 GPIO。 */
        (void)k_msgq_get(&button_event_queue, &event, K_FOREVER);

        /* atomic_set 返回旧值,同时将共享计数清零。 */
        dropped = atomic_set(&dropped_events, 0);
        if (dropped > 0) {
            LOG_WRN("Dropped %ld application event(s)", (long)dropped);
        }

        if (event.pressed) {
            pressed_at = event.uptime_ms;
            press_count++;
            ret = gpio_pin_toggle_dt(&user_led);
            if (ret < 0) {
                LOG_ERR("Failed to toggle user LED: %d", ret);
            }
            LOG_INF("K2 pressed  count=%u", press_count);
        } else if (pressed_at >= 0) {
            LOG_INF("K2 released held=%lld ms",
                    (long long)(event.uptime_ms - pressed_at));
            pressed_at = -1;
        } else {
            LOG_INF("K2 released");
        }
    }

    return 0;
}
主线程通过 k_msgq_get(..., K_FOREVER) 等待应用消息,完成计数、翻转 D12 和时间差计算。若上电时按住 K2,驱动仅记录初始状态,松开后可能只收到释放事件;pressed_at = -1 用于跳过未配对的时长计算。
最终 main.c 按以下顺序组成:
头文件、LOG_MODULE_REGISTER
BUTTON_NODE、LED_NODE
button_event 结构体
button_dev、user_led、消息队列、丢失计数
button_input_callback()
INPUT_CALLBACK_DEFINE(...)
main()
5.7 编译、烧录与检查结果
在工程根目录执行:
.\scripts\dev.ps1 build k2_button
.\scripts\dev.ps1 flash k2_button
.\scripts\dev.ps1 monitor
烧录和串口连接方法沿用学习准备中的操作。打开串口后按一下 RES,可以看到下面的启动信息:
*** Booting Zephyr OS build v4.4.2 ***
[00:00:00.000,000] <inf> k2_button_demo: Dshan RA6M5 K2 custom-driver demo
[00:00:00.000,000] <inf> k2_button_demo: Device: k2-custom-button; press K2 to toggle D12
下面是开发板上两次按下、松开的实测日志节选。两次操作的计数分别为 1 和 2;松开时显示各自的保持时间,具体数值会随操作变化。
[00:00:30.344,000] <inf> k2_button_demo: K2 pressed  count=1
[00:00:30.542,000] <inf> k2_button_demo: K2 released held=198 ms
[00:00:31.217,000] <inf> k2_button_demo: K2 pressed  count=2
[00:00:31.397,000] <inf> k2_button_demo: K2 released held=180 ms
对照串口信息,再检查每种操作对应的板上现象:
| 操作 | D12 | 串口内容 |
|---|---|---|
| 复位后松开 K2 | 初始关闭 | 程序名称、设备名称和操作提示 |
| 按下并保持 K2 | 翻转一次 | 一条 K2 pressed,count 增加一次 |
| 持续按住 | 保持状态 | 不连续增加按下次数 |
| 松开 K2 | 保持状态 | K2 released held=... ms |
| 再按下、松开 | 再翻转一次 | 计数继续增加,显示本次时长 |
保持时间来自消抖后事件的时间差,用于观察按键操作。消抖间隔内完成的短促动作可能被合并,不应把该程序当作脉宽测量工具。
若结果不符合预期,沿已经建立的文件关系检查:
| 现象 | 优先检查 |
|---|---|
| 设备树提示 Binding 属性错误 | compatible 是否一致;gpios、zephyr,code 是否填写 |
链接时找不到 __device_dts_ord_... | .config 中驱动是否启用,CMake 是否加入源文件,注册宏是否匹配节点 |
输出 K2 input device is not ready | 驱动初始化中的第一条错误;GPIO 控制器是否就绪 |
| 设备就绪,按下没有事件 | 最终 DTS 是否禁用原 buttons;新节点是否使用 P000;中断启用是否返回错误 |
| 事件到了,灯不翻转 | led0 的 GPIO 配置和 gpio_pin_toggle_dt() 返回值 |
出现队列满或 Dropped ... 警告 | 回调和主线程是否被加入了耗时处理;事件产生速度是否超过处理速度 |
更换按键 GPIO 时,修改设备树中的 gpios;更换事件编号时,同时核对 zephyr,code 与应用的筛选条件。增加同类设备实例时,沿用 Binding 和驱动,由设备注册宏为新节点生成独立配置和状态。