第3章 Zephyr 设备驱动的使用
上一章的 board_bringup 通过 led0 使用 GPIO 控制器。板载 AT24C02 同样已有设备树节点;要在新应用中访问它,还需要选中 EEPROM 驱动,再把这个实例交给 EEPROM API。
Zephyr 按设备功能组织接口和公共处理,这些部分称为子系统。GPIO 子系统提供引脚配置、电平控制等接口;EEPROM 子系统提供读取、写入、查询容量等接口。应用选择设备后,调用它所属子系统的 API,具体驱动负责完成硬件操作。
在 apps/eeprom 中创建应用,依次完成设备获取、容量读取、末页备份、写读比较和原值恢复。Board 提供器件与总线配置,prj.conf 选择驱动,应用决定测试范围和数据处理。
这次访问按“启用驱动 → 获取设备对象 → 检查设备就绪 → 调用 EEPROM API”展开。设备对象代表要访问的那个实例;本章先完成应用,下一章再追踪 API 如何找到 AT24 驱动。
3.1 用设备树选择 EEPROM 实例
先看原理图中 U8 的地址引脚与两条总线信号:A0、A1、A2 均接地,SCL、SDA 分别连接 P206、P207。
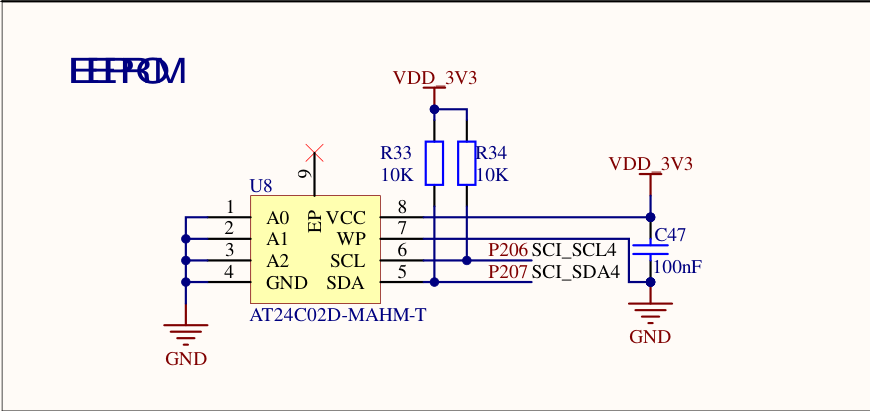
图 3-1:板载 EEPROM 电路。来源:《RA6M5_v4_20230706》原理图第 3 页 EEPROM 部分;完整原理图。
图中的器件为 AT24C02D-MAHM-T,R33、R34 把 SDA、SCL 分别通过 10 kΩ 电阻上拉到 3.3 V。WP 接地,硬件未禁止写入。AT24C02D 的地址格式为 1010 A2 A1 A0 加读写位;本板三个地址引脚为低电平,因此传给 Zephyr 的 7 位地址为 0x50,不要填包含读写位的 0xA0 或 0xA1。地址格式及 32 页、每页 8 字节的组织方式见 AT24C01D/AT24C02D 数据手册 DS20006100A,第 6 节。
在工程根目录打开 boards/dshan/dshan_ra6m5/dshan_ra6m5.dts,先查找 eeprom0。它位于 /aliases 中:
eeprom0 = &at24c02;
eeprom0 是应用使用的别名,at24c02 是设备树节点标签。继续查找 at24c02:,可以看到它位于 sci4 的 I2C 子节点中。下面是当前 Board 已有的这部分配置,保持原样:
&sci4 {
	pinctrl-0 = <&sci4_eeprom_default>;
	pinctrl-names = "default";
	status = "okay";

	i2c4: i2c {
		sda-output-delay = <300>;
		noise-filter-clock-select = <1>;
		bit-rate-modulation;
		clock-frequency = <I2C_BITRATE_STANDARD>;
		status = "okay";

		at24c02: eeprom@50 {
			compatible = "atmel,at24";
			reg = <0x50>;
			size = <256>;
			pagesize = <8>;
			address-width = <8>;
			timeout = <5>;
		};
	};
};
本板使用 SCI4 的 simple-I2C 模式连接 AT24C02。dshan_ra6m5-pinctrl.dtsi 中的 sci4_eeprom_default 已指定 SDA 使用 P207、SCL 使用 P206。应用访问的是下面这些属性描述的 EEPROM 实例:
| 字段 | 当前值及单位 | 后续用途 |
|---|---|---|
compatible | "atmel,at24" | 匹配 AT24 系列 EEPROM 的 binding 和驱动 |
reg | 0x50,I2C 从设备地址 | I2C 传输时选择 AT24C02,不是 EEPROM 内部偏移 |
size | 256 字节 | 合法内部偏移为 0x00~0xFF |
pagesize | 8 字节 | EEPROM 的页写入大小,不是整个器件容量 |
address-width | 8 位 | 访问内部存储单元时发送的偏移地址宽度 |
timeout | 5 毫秒 | 驱动等待 EEPROM 写周期的超时参数 |
clock-frequency | I2C_BITRATE_STANDARD,100 kHz | SCI4 I2C 总线时钟 |
构建系统根据 compatible 匹配 zephyr/dts/bindings/mtd/atmel,at24.yaml,结合它包含的 atmel,at2x-base.yaml、eeprom-base.yaml 检查属性并生成设备树宏。表中的容量、页大小和地址宽度由这些 binding 约定单位,再交给驱动使用。
at24c02 未单独写 status,按设备树规则视为启用;它所在的总线也已启用。本应用直接使用 Board 的描述,不需要新增 overlay。换板时,应重新确认 eeprom0 指向的器件、容量和总线配置。
3.2 创建应用并启用 EEPROM 驱动
在 VS Code 的工程资源管理器中,在 apps 下新建 eeprom,再创建下面三个文件:
apps/
└─ eeprom/
   ├─ CMakeLists.txt
   ├─ prj.conf
   └─ src/
      └─ main.c
在 apps/eeprom/CMakeLists.txt 写入:
# SPDX-License-Identifier: Apache-2.0

cmake_minimum_required(VERSION 3.20.0)
find_package(Zephyr REQUIRED HINTS $ENV{ZEPHYR_BASE})
project(eeprom LANGUAGES C)

# app 是 Zephyr 应用目标;把入口文件加入它的编译列表。
target_sources(app PRIVATE src/main.c)
工程脚本根据名称 eeprom 选择 apps/eeprom,target_sources() 将这个应用的 src/main.c 加入 app 编译目标。
启用 EEPROM、I2C 和日志
设备树描述硬件,prj.conf 决定当前固件需要哪些软件能力。在 apps/eeprom/prj.conf 写入:
# 启用 EEPROM 接口及其底层 I2C 传输。
CONFIG_EEPROM=y
CONFIG_I2C=y

# 当前 RA SCI simple-I2C 驱动计算总线时序时使用 ceil/floor。
CONFIG_NEWLIB_LIBC=y

# 用日志区分备份、测试和恢复结果。
CONFIG_LOG=y
CONFIG_LOG_PROCESS_TRIGGER_THRESHOLD=1
CONFIG_MAIN_STACK_SIZE=2048
CONFIG_STACK_SENTINEL=y
CONFIG_EEPROM=y 开启 EEPROM 驱动配置。启用的 atmel,at24 节点使 Kconfig 默认选中 CONFIG_EEPROM_AT24,进一步启用共用的 AT2X 实现和 I2C 依赖。构建系统据此编译驱动;实际选择结果写入 build/eeprom/zephyr/.config。
CONFIG_NEWLIB_LIBC=y 满足当前 SCI I2C 驱动的 C 库依赖:zephyr/drivers/i2c/i2c_renesas_ra_sci.c 的时序计算使用了 ceil()、floor()。更换总线驱动后,应重新核对这项依赖。
其余配置启用日志,将延迟日志线程的唤醒阈值设为 1,并设置主线程栈和栈边界检查。读写结果将统一输出到串口。
3.3 获取设备并确认初始化状态
GPIO 与 EEPROM 都使用 Zephyr 的设备对象。应用通过设备树定位对象,再把对象指针交给相应类别的 API。这里依次使用:
DT_ALIAS(eeprom0) → EEPROM 节点
DEVICE_DT_GET(...) → const struct device *
eeprom_get_size(...) → EEPROM 容量
DT_ALIAS(eeprom0) 选中设备树节点,DEVICE_DT_GET() 引用构建时为该节点生成的设备对象。宏展开不执行设备初始化;device_is_ready() 检查的是系统启动时记录的初始化结果。应用确认设备就绪后,再调用 EEPROM API。
在 apps/eeprom/src/main.c 写入第一个可构建版本:
/* SPDX-License-Identifier: Apache-2.0 */

#include <errno.h>

#include <zephyr/device.h>
#include <zephyr/devicetree.h>
#include <zephyr/drivers/eeprom.h>
#include <zephyr/logging/log.h>

LOG_MODULE_REGISTER(eeprom_demo, LOG_LEVEL_INF);

#define EEPROM_NODE DT_ALIAS(eeprom0)

int main(void)
{
	/* 使用 Board 提供的别名,应用不依赖具体 I2C 控制器或引脚。 */
	const struct device *eeprom = DEVICE_DT_GET(EEPROM_NODE);
	size_t capacity;

	LOG_INF("Dshan RA6M5 AT24C02 EEPROM demo");

	if (!device_is_ready(eeprom)) {
		LOG_ERR("EEPROM device %s is not ready", eeprom->name);
		return -ENODEV;
	}

	capacity = eeprom_get_size(eeprom);
	LOG_INF("Device: %s, capacity: %zu bytes", eeprom->name, capacity);
	return 0;
}
LOG_MODULE_REGISTER() 将本文件的输出归入 eeprom_demo 模块。后续可以从同一模块的日志区分设备检查、读写测试和恢复结果。
在工程根目录的 PowerShell 中构建:
.\scripts\dev.ps1 build eeprom
构建成功后,打开 build/eeprom/zephyr/.config,确认有以下最终配置:
CONFIG_EEPROM=y
CONFIG_EEPROM_AT24=y
CONFIG_EEPROM_AT2X=y
CONFIG_I2C=y
CONFIG_I2C_RENESAS_RA_SCI=y
CONFIG_NEWLIB_LIBC=y
其中 CONFIG_EEPROM_AT24、CONFIG_EEPROM_AT2X 确认 EEPROM 实现被选中,CONFIG_I2C_RENESAS_RA_SCI 确认 SCI I2C 控制器驱动被选中。再打开 build/eeprom/zephyr/zephyr.dts,查找 eeprom0 和 eeprom@50,核对别名、从地址、容量 0x100 和页大小 0x8。
这两份产物分别回答“哪些软件被选中”和“当前实例使用哪些硬件参数”。eeprom_get_size() 只读取驱动配置中的容量;接下来的 eeprom_read() 才会实际访问 I2C 线上的 EEPROM。
3.4 通过 EEPROM API 读取末页
测试长度取 8 字节,与本板 EEPROM 的一页相同。测试起点由容量计算,而不是另写一个 I2C 地址:
内部偏移 = 容量 − 测试长度 = 256 − 8 = 248 = 0xF8
测试范围 = 0xF8~0xFF
I2C 从设备地址仍为 0x50
图中把 EEPROM 与 RAM 分开。original 保存的是写入前的字节,后续恢复只能使用这份备份。

图 3-2:EEPROM 最后一页的备份、测试与恢复。容量、页大小来自 boards/dshan/dshan_ra6m5/dshan_ra6m5.dts;缓冲区和操作顺序对应本章编写的 apps/eeprom/src/main.c。
先在 apps/eeprom/src/main.c 的 #include <errno.h> 后追加:
#include <stdint.h>
#include <string.h>
然后在 EEPROM_NODE 宏后追加本次读取长度:
/* 只测试末尾一页,长度来自本板 pagesize = <8>。 */
#define TEST_SIZE 8U
EEPROM 读取 API 在 zephyr/include/zephyr/drivers/eeprom.h 中声明为:
__syscall int eeprom_read(const struct device *dev, off_t offset, void *data,
			  size_t len);
__syscall 用于 Zephyr 的接口代码生成,应用仍调用 eeprom_read()。四个参数把设备实例与本次数据访问分开:
| 参数 | 本次读取传入的值 | 含义 |
|---|---|---|
dev | eeprom | 要访问的 EEPROM 设备对象 |
offset | 0xF8 | EEPROM 内部的字节偏移 |
data | original | 用于接收数据的 RAM 缓冲区 |
len | sizeof(original),8 | 本次读取的字节数 |
返回值为 0 表示完成,负值表示失败;它不返回“成功读到的字节数”。在 main() 之前新增下面的函数,暂时只读取备份:
static int run_eeprom_test(const struct device *eeprom, size_t capacity)
{
	uint8_t original[TEST_SIZE];
	off_t offset = (off_t)(capacity - TEST_SIZE);
	int ret;

	/* original 在函数返回前一直保留,后续写入前必须先读成功。 */
	ret = eeprom_read(eeprom, offset, original, sizeof(original));
	if (ret < 0) {
		LOG_ERR("Backup read failed: %d", ret);
		return ret;
	}

	LOG_INF("Backup read passed at offset 0x%02lx", (long)offset);
	return 0;
}
调用测试前,先确认设备容量至少为 TEST_SIZE,再计算末页偏移。把 main() 替换为下面的版本;后续增加写入流程时继续保留它:
int main(void)
{
	const struct device *eeprom = DEVICE_DT_GET(EEPROM_NODE);
	size_t capacity;
	int ret;

	LOG_INF("Dshan RA6M5 AT24C02 EEPROM demo");

	if (!device_is_ready(eeprom)) {
		LOG_ERR("EEPROM device %s is not ready", eeprom->name);
		return -ENODEV;
	}

	capacity = eeprom_get_size(eeprom);
	/* 先检查容量,run_eeprom_test() 才能安全计算末页起点。 */
	if (capacity < TEST_SIZE) {
		LOG_ERR("EEPROM capacity %zu is smaller than the test page", capacity);
		return -ENOSPC;
	}

	LOG_INF("Device: %s, capacity: %zu bytes", eeprom->name, capacity);
	ret = run_eeprom_test(eeprom, capacity);
	if (ret == 0) {
		LOG_INF("EEPROM test passed");
	} else {
		LOG_ERR("EEPROM test failed: %d", ret);
	}

	return ret;
}
此时 run_eeprom_test() 只包含读取,所以当前版本的 EEPROM test passed 也只代表读取测试通过。在工程根目录依次执行:
.\scripts\dev.ps1 build eeprom
.\scripts\dev.ps1 flash eeprom
.\scripts\dev.ps1 monitor
串口监视打开后按开发板复位键。应看到容量 256 bytes、Backup read passed at offset 0xf8,随后是测试通过信息,表示末页已通过 I2C 读入 RAM。若出现 Backup read failed,先保留返回码并检查当前固件、最终设备树和供电,读取成功后再继续。
3.5 准备写入数据与原值恢复
测试数据根据备份逐字节生成,确保这 8 个字节与原值不同,避免原内容恰好等于测试数据而掩盖写入问题。
在 apps/eeprom/src/main.c 中,把下面的函数插入到 run_eeprom_test() 之前:
static void make_test_pattern(const uint8_t *original, uint8_t *pattern)
{
	for (size_t i = 0; i < TEST_SIZE; i++) {
		/* 根据备份生成不同值,避免“原数据恰好等于测试数据”。 */
		pattern[i] = original[i] ^ (uint8_t)(0xa5U + (i * 17U));
	}
}
写入接口与读取接口的参数排列相同:
__syscall int eeprom_write(const struct device *dev, off_t offset,
			   const void *data,
			   size_t len);
这里的 data 提供待写入内容,返回值仍是成功为 0、失败为负错误码。写入后继续调用 eeprom_read() 并比较,确认器件中保存的内容。
在开始写测试数据之前,先实现恢复操作。在 make_test_pattern() 后、run_eeprom_test() 前添加:
static int restore_original(const struct device *eeprom, off_t offset,
			    const uint8_t *original)
{
	uint8_t readback[TEST_SIZE];
	int ret;

	/* 恢复必须使用最初的备份,不能用已经生成的 pattern。 */
	ret = eeprom_write(eeprom, offset, original, TEST_SIZE);
	if (ret < 0) {
		LOG_ERR("Original-data restore write failed: %d", ret);
		return ret;
	}

	ret = eeprom_read(eeprom, offset, readback, sizeof(readback));
	if (ret < 0) {
		LOG_ERR("Original-data restore read failed: %d", ret);
		return ret;
	}

	/* 读回比较通过,才把恢复报告为成功。 */
	if (memcmp(original, readback, sizeof(readback)) != 0) {
		LOG_ERR("Original-data restore verification failed");
		return -EIO;
	}

	return 0;
}
恢复以写回后再次读回一致为成功;API 失败保留其错误码,内容不一致则由应用返回 -EIO。
备份放在主线程的 RAM 栈中,恢复只能在程序继续运行且通信正常时完成。因此执行后面的测试期间保持供电,不在写入与恢复之间复位;如果原内容重要,应先另行保存。这段程序包含恢复流程,但不是掉电原子事务。
3.6 完成读写校验和原值恢复
现在三个缓冲区各有用途:original 始终保存原值,pattern 保存要写入的新值,readback 接收测试读取的数据。在 apps/eeprom/src/main.c 中,将只读版本的 run_eeprom_test() 替换为:
static int run_eeprom_test(const struct device *eeprom, size_t capacity)
{
	uint8_t original[TEST_SIZE];
	uint8_t pattern[TEST_SIZE];
	uint8_t readback[TEST_SIZE];
	off_t offset = (off_t)(capacity - TEST_SIZE);
	int restore_ret;
	int ret;

	ret = eeprom_read(eeprom, offset, original, sizeof(original));
	if (ret < 0) {
		/* 没有有效备份时立即退出,后面不会执行任何写入。 */
		LOG_ERR("Backup read failed: %d", ret);
		return ret;
	}

	make_test_pattern(original, pattern);
	LOG_INF("Testing final EEPROM page at offset 0x%02lx", (long)offset);

	ret = eeprom_write(eeprom, offset, pattern, sizeof(pattern));
	if (ret < 0) {
		/* 写入报错也可能已有部分内容改变,仍然尝试恢复。 */
		LOG_ERR("Test write failed: %d", ret);
		goto restore;
	}

	ret = eeprom_read(eeprom, offset, readback, sizeof(readback));
	if (ret < 0) {
		LOG_ERR("Test read failed: %d", ret);
		goto restore;
	}

	if (memcmp(pattern, readback, sizeof(readback)) != 0) {
		LOG_ERR("Test read-back verification failed");
		ret = -EIO;
		goto restore;
	}

	LOG_INF("Test pattern read-back passed");

restore:
	/* 测试成功和测试失败都汇合到恢复步骤。 */
	restore_ret = restore_original(eeprom, offset, original);
	if (restore_ret < 0) {
		return restore_ret;
	}

	LOG_INF("Original EEPROM data restored");
	return ret;
}
备份读取失败直接返回;一旦开始写入,后续成功或失败都执行恢复。ret 保留测试结果,restore_ret 记录恢复结果:恢复失败时优先报告恢复错误,恢复成功也保留此前的测试错误。只有测试和恢复都完成,才返回 0。
保存后,main.c 从上到下应依次是:头文件、日志模块、EEPROM_NODE 与 TEST_SIZE、make_test_pattern()、restore_original()、run_eeprom_test()、main()。main() 保留 3.4 节的版本;不要保留两个同名 run_eeprom_test()。
3.7 在固件与串口中确认访问结果
在工程根目录重新构建:
.\scripts\dev.ps1 build eeprom
本次变化都在 apps/eeprom/src/main.c 中,成功后会更新 build/eeprom/zephyr/zephyr.elf。确认没有编译或链接错误,再执行:
.\scripts\dev.ps1 flash eeprom
.\scripts\dev.ps1 monitor
dev.ps1 是当前工程的辅助脚本。它在烧录前构建应用,从 ELF 中剥离 RA 选项字节段,再通过 probe-rs 下载程序并复位;本课继续使用准备课的这条烧录路径。
打开串口后按一次板上复位键。下面是一轮完整测试的板上串口记录,可以用它核对消息顺序;每次运行的时间戳可能不同:
*** Booting Zephyr OS build v4.4.2 ***
[00:00:00.000,000] <inf> eeprom_demo: Dshan RA6M5 AT24C02 EEPROM demo
[00:00:00.000,000] <inf> eeprom_demo: Device: eeprom@50, capacity: 256 bytes
[00:00:00.001,000] <inf> eeprom_demo: Testing final EEPROM page at offset 0xf8
[00:00:00.007,000] <inf> eeprom_demo: Test pattern read-back passed
[00:00:00.012,000] <inf> eeprom_demo: Original EEPROM data restored
[00:00:00.012,000] <inf> eeprom_demo: EEPROM test passed
Test pattern read-back passed 表示读回数据与生成的 pattern 一致;Original EEPROM data restored 表示原值恢复后又通过了一次读回比较。只有看到最后的 EEPROM test passed,才表示测试和恢复两部分都成功。
程序每次复位执行一轮,不会不断擦写 EEPROM。以后若修改测试范围,需要重新核对容量、起点和长度;不能把本板的 8 字节测试长度当作所有 EEPROM 的页大小。
按失败位置定位
| 现象 | 先检查的对象 |
|---|---|
编译时找不到 eeprom0 对应宏 | zephyr.dts 中的别名;构建目标是否仍为 dshan_ra6m5 |
| 链接出现设备符号未定义 | .config 是否选中 EEPROM/AT24;最终节点是否启用 |
device ... is not ready | 初始化日志与 I2C 控制器状态;设备对象存在不等于初始化成功 |
| 读取、比较或恢复日志报错 | 按具体阶段与返回码检查当前固件、偏移和长度、SCI4 I2C 配置及供电;恢复失败时,原值仍未得到确认 |
应用现在通过 eeprom0 选择实例,由 prj.conf 使对应驱动进入构建,再用 EEPROM API 完成数据访问。下一章从 eeprom_read() 继续追踪设备对象、操作表和初始化函数,查看这些配置如何参与实际调用。
参考资料
- Zephyr v4.4.2 EEPROM API 源码:读写参数、返回值及容量接口。
- Zephyr v4.4.2 AT24 binding 与 AT2X 公共属性:设备属性及单位。
- 工程内
boards/dshan/dshan_ra6m5/dshan_ra6m5.dts、dshan_ra6m5-pinctrl.dtsi与scripts/dev.ps1:本板连接、应用配置与烧录入口。